Phương trình đường thẳng trong không gian – cắt nhau, song song, chéo nhau
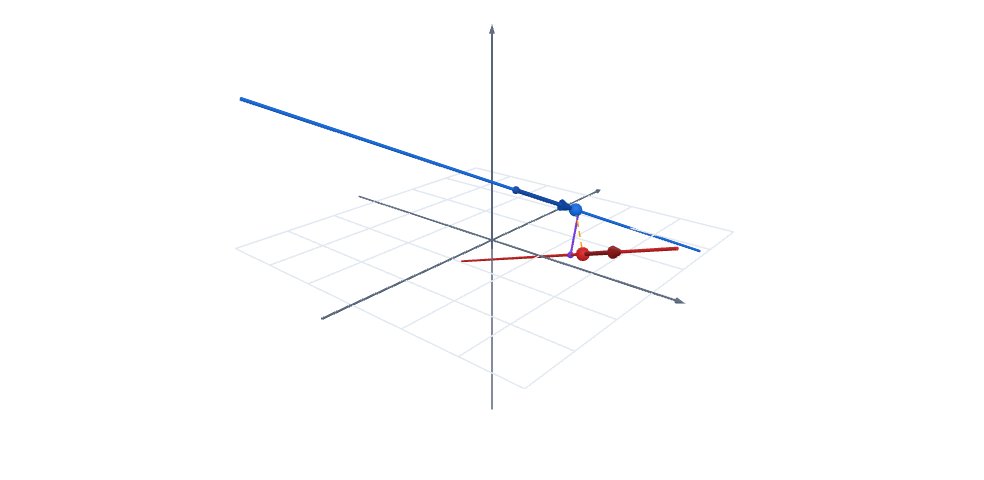
Đường thẳng r = a + λb trong hệ trục Oxyz xoay được (2D hoặc 3D): kéo điểm P(λ) dọc đường thẳng, đọc phương trình tham số và chính tắc. Hai đường thẳng được xếp loại cắt nhau, song song, trùng nhau hay chéo nhau kèm lời giải từng bước (cho hai vế bằng nhau, giải hai phương trình, thử phương trình thứ ba), góc giữa hai đường thẳng, giao điểm và khoảng cách ngắn nhất. Thêm chân đường vuông góc từ một điểm, giao điểm và góc với mặt phẳng, và chế độ chuyển động thẳng đều r = a + tv tìm thời điểm hai vật gần nhau nhất.
Phục vụ chủ đề Phương pháp tọa độ trong không gian (Toán 12): phương trình tham số và phương trình chính tắc của đường thẳng, vị trí tương đối của hai đường thẳng, góc giữa hai đường thẳng, khoảng cách từ điểm đến đường thẳng, giao điểm và góc giữa đường thẳng với mặt phẳng. Đường thẳng được viết dưới dạng vectơ r = a + λb và vẽ trong hệ trục Oxyz xoay được, ở dạng hình 2D (phép chiếu song song) hoặc 3D dựng bằng three.js.
Nhập toạ độ các vectơ a, b, c, d hoặc chọn một ví dụ có sẵn. Kéo thanh λ hoặc kéo trực tiếp điểm P(λ) để thấy điểm chạy dọc đường thẳng. Ở chế độ hai đường thẳng, mô phỏng giải từng bước như trên lớp: cho r₁ = r₂, giải hai phương trình, thử phương trình thứ ba, rồi kết luận cắt nhau, song song, trùng nhau hay chéo nhau; với hai đường chéo nhau còn tính khoảng cách bằng tích có hướng và vẽ đường vuông góc chung. Chế độ chuyển động thẳng đều r = a + tv cho hai vật chuyển động, có đồ thị khoảng cách theo thời gian và thời điểm hai vật gần nhau nhất.
Câu hỏi gợi ý:
– Vì sao hai đường thẳng không song song và không cắt nhau trong không gian lại được gọi là chéo nhau?
– Kéo P và Q để làm |PQ| nhỏ nhất; đoạn PQ khi đó có quan hệ gì với hai vectơ chỉ phương?
– Hai quỹ đạo cắt nhau thì hai vật có chắc va chạm không? Kiểm tra bằng ví dụ có sẵn.
Tham số điều chỉnh được
- a (điểm A, vị trí đầu vật A) – toạ độ x (-10–10)
- a – toạ độ y (-10–10)
- a – toạ độ z (-10–10)
- b (vectơ chỉ phương, vận tốc vật A) – toạ độ x (-10–10)
- b – toạ độ y (-10–10)
- b – toạ độ z (-10–10)
- c (điểm C trên L₂, điểm Q, điểm trên mặt phẳng, vị trí đầu vật B) – toạ độ x (-10–10)
- c – toạ độ y (-10–10)
- c – toạ độ z (-10–10)
- d (chỉ phương L₂, pháp tuyến mặt phẳng, vận tốc vật B) – toạ độ x (-10–10)
- d – toạ độ y (-10–10)
- d – toạ độ z (-10–10)
- Giá trị ban đầu của λ (thời điểm t trong chế độ chuyển động) (-10–10)
- Chế độ
- Hình vẽ
1
Mở toàn màn hình
Mở toàn màn hình, chấm sao và lưu về tài khoản cần đăng nhập; tài khoản miễn phí.
Luôn dùng bản mới nhất; khi bạn sửa lần đầu mới tạo bản riêng, bản gốc không đổi.
Mô phỏng liên quan

Mặt phẳng và mặt cầu trong Oxyz: khoảng cách từ tâm đến mặt phẳng

Vectơ trong hệ trục toạ độ Oxyz: tổng, tích vô hướng, góc

Xác suất có điều kiện và công thức Bayes: xét nghiệm bệnh

Đường tiệm cận của đồ thị hàm số

Phương sai, độ lệch chuẩn, khoảng tứ phân vị của mẫu ghép nhóm

Máy vẽ đồ thị vi tích phân – f, f′, f″ và nguyên hàm